
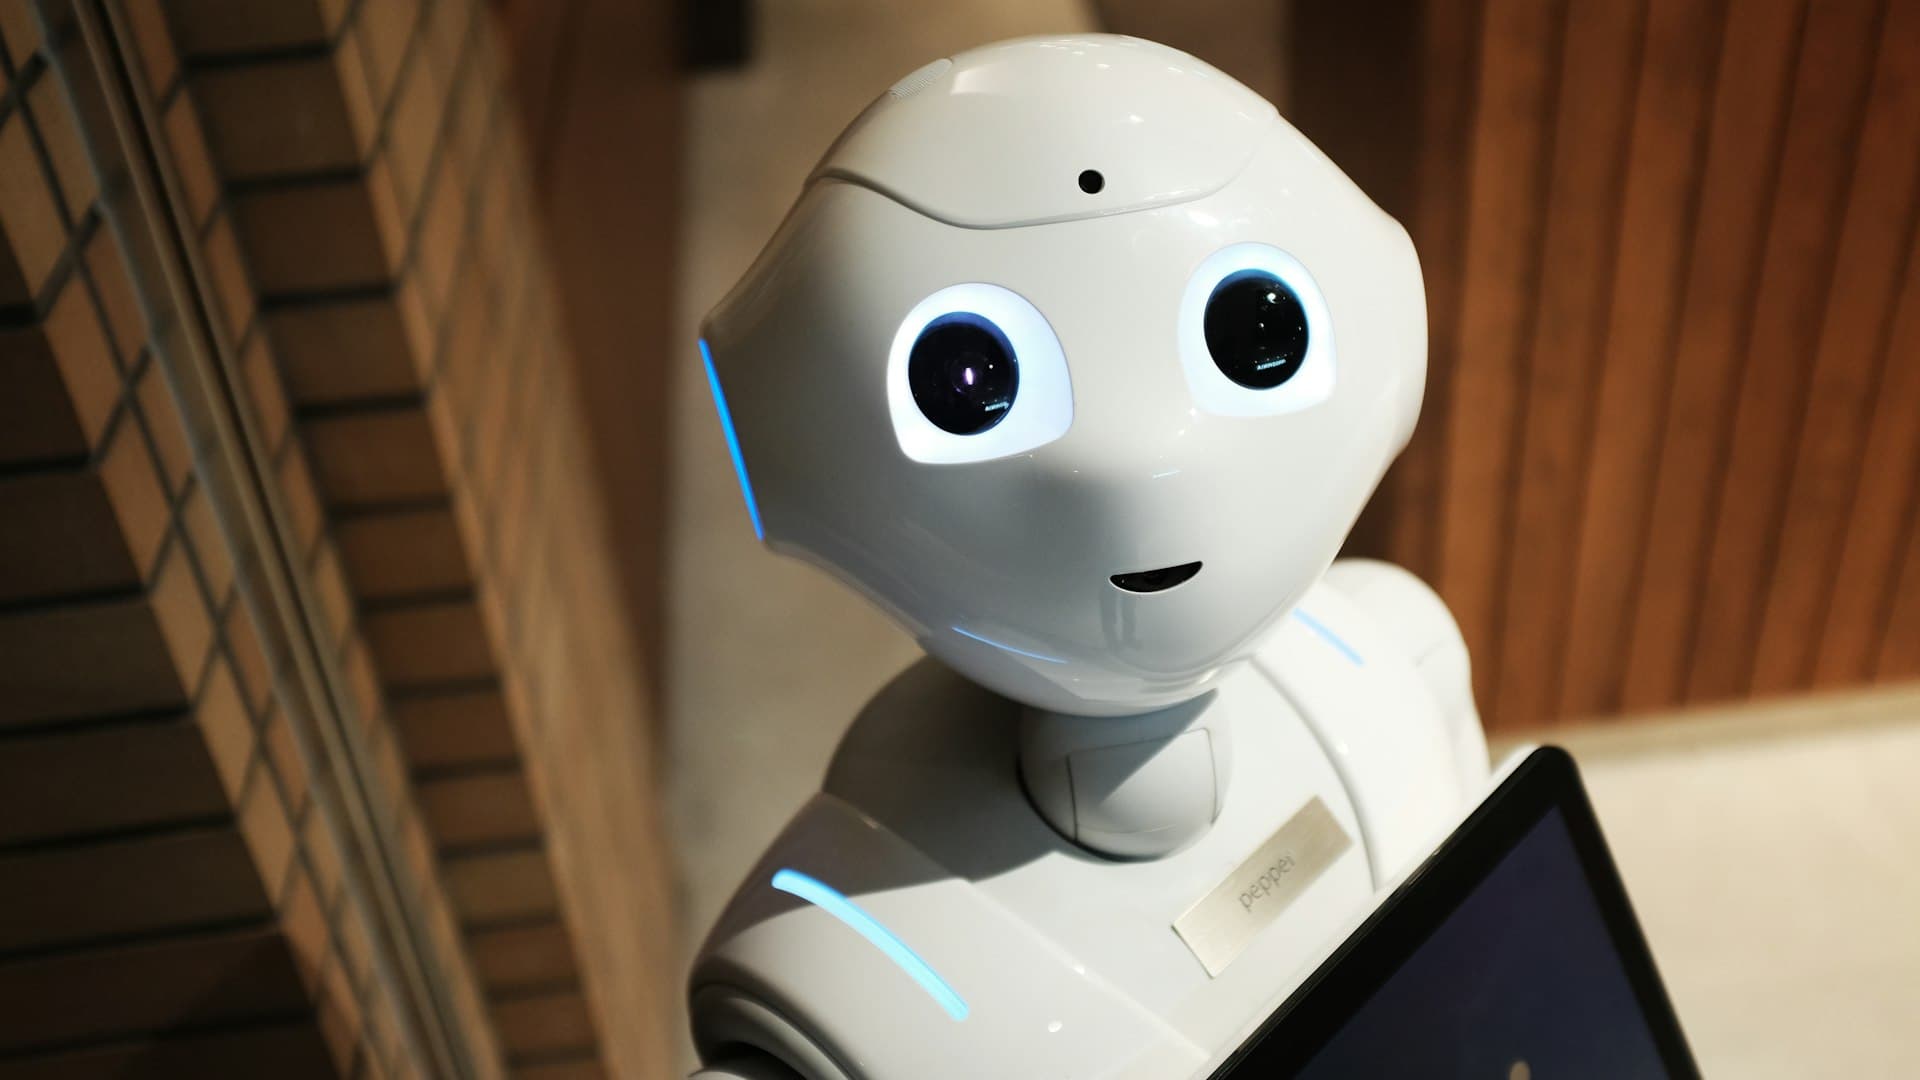
La robótica de servicio es donde la robótica sale del entorno construido para ella.
Lo que cambia cuando el entorno no es tuyo
Una célula industrial está diseñada de antemano: iluminación fija, piezas conocidas, acceso controlado, personal formado, todo en una posición definida.
Un pasillo de hospital, el pasillo de un supermercado, el vestíbulo de un hotel o un almacén en hora punta no tienen nada de eso.
Las personas son impredecibles y no están formadas para comportarse alrededor del robot. Niños, adultos distraídos, personas con movilidad reducida, personas que lo obstruyen deliberadamente.
El diseño del espacio cambia. Los muebles se mueven, aparecen cajas, las puertas se cierran, los suelos se limpian y se vuelven reflectantes.
Las condiciones varían. Iluminación, ruido, superficies, derrames, clima cerca de las entradas.
Los objetos son arbitrarios. No una pieza conocida en una orientación conocida, sino lo que sea que haya.
El fallo es público. Un robot atascado en una fábrica es una estadística de disponibilidad. Un robot bloqueando el pasillo de un hospital es un incidente con testigos.
Todo lo que una fábrica elimina para hacer manejable la robótica es exactamente lo que un entorno de servicio vuelve a poner.
Qué está desplegado y qué es una demostración
Merece la pena separarlo con claridad, porque esta es la dirección donde la brecha es más amplia.
Desplegado comercialmente a escala significativa. Robots móviles de almacén que trasladan mercancía o estanterías. Robots de limpieza de suelos en retail y edificios comerciales. Robots de logística hospitalaria que mueven suministros, ropa de cama y residuos. Robots de escaneo de inventario. Robots móviles autónomos en logística de manufactura. Hilo común: movilidad con un requisito de manipulación simple o inexistente, en espacio interior semiestructurado.
Desplegados en entornos más estrechos. Robots agrícolas para cultivos y tareas específicos. Robots de reparto en hostelería. Robots de patrulla de seguridad. Sistemas quirúrgicos, que son teleoperados más que autónomos y son un campo aparte.
Demostraciones funcionales, despliegue comercial limitado. Manipulación móvil de propósito general, plataformas humanoides realizando tareas variadas, robots operando junto a personas sin formar en trabajo físico a corta distancia.
Sobre los humanoides en concreto, la postura honesta es que la inversión y la atención superan actualmente al despliegue. La forma tiene un argumento real detrás, que es que los entornos humanos están construidos para la forma humana, y las piernas rara vez son la parte más difícil. La manipulación y la capacidad general sí lo son.
Un plan de plantilla construido sobre la tercera categoría planifica para una posibilidad. Uno construido sobre la primera planifica para un negocio que existe.
Qué cubre esta dirección
El alcance: locomoción y manipulación, robots sociales, y máquinas que ayudan en casa y en el trabajo.
Cuatro áreas.
Movilidad en espacios humanos. Navegación, evitación de obstáculos, ascensores y puertas, y comportarse de forma predecible alrededor de las personas.
Manipulación. Agarrar y manejar objetos variados, cubierto más abajo.
Interacción humana. Cómo señaliza el robot su intención, cómo la interpretan las personas, y cómo se comporta cuando alguien lo bloquea.
Despliegue y operaciones. Poner en marcha dentro de un edificio en uso y mantener una flota funcionando.
Dónde encaja en el dominio
La robótica humanoide y de servicio es la octava de las nueve direcciones del dominio de robótica y sistemas autónomos de Astra Trainer, apoyándose en ingeniería robótica, sistemas de control y visión artificial, y situándose justo antes de interacción humano-robot y seguridad de robots, que trata correctamente la cuestión del espacio de trabajo compartido.
Los socios que despliegan robots de servicio suelen necesitar más la capa de operaciones que la de diseño, por lo que esta dirección se planifica a menudo junto a mantenimiento y gestión de activos del dominio de manufactura avanzada, y junto a cadena de suministro y operaciones de producción para entornos de logística. Puedes ver las nueve direcciones aquí.
La manipulación es la mitad sin resolver
La línea divisoria técnica más clara de esta dirección.
Mover un robot por un edificio está prácticamente resuelto a efectos prácticos. Coger objetos arbitrarios no lo está, y las razones merece la pena entenderlas porque explican el patrón de despliegue.
Los objetos varían sin límite. Forma, peso, rigidez, superficie, fragilidad, cómo están empaquetados y cómo están orientados.
Agarrar exige criterio sobre la física. Dónde agarrar, con cuánta fuerza, y qué pasa al levantar. Con demasiada poca fuerza se resbala, con demasiada se deforma o se rompe.
La retroalimentación táctil es limitada. Los humanos ajustan el agarre continuamente por el tacto. La sensórica táctil de los robots ha mejorado y sigue muy por detrás.
El desorden lo hace más difícil. Objetos que se tocan, se solapan y se ocluyen entre sí, que es el estado normal de un contenedor real.
El fallo es caro. Dejar caer un paquete es incómodo; dejar caer algo frágil o peligroso no lo es.
Por eso los robots de servicio desplegados mueven cosas en su inmensa mayoría, en lugar de manipularlas, y por eso los sistemas de almacén llevan las estanterías hasta los recolectores humanos en lugar de recoger ellos mismos. La división del trabajo refleja con precisión la frontera técnica.
La operación de flotas es el negocio
La parte que da empleo y recibe menos atención.
Una flota desplegada de robots de servicio necesita soporte operacional continuo.
Gestión de disponibilidad. Los robots se atascan, se quedan sin batería, pierden conectividad y encuentran situaciones que no pueden resolver. Alguien monitoriza y responde.
Intervención remota. Muchos sistemas desplegados dependen de un operador remoto que puede tomar el control o asesorar cuando el robot escala el problema. Es un trabajo real, que existe hoy, y del que apenas se habla en la literatura sobre el campo.
Mantenimiento. Baterías, ruedas, sensores, limpieza. Mundano y decisivo para la disponibilidad.
Adaptación al emplazamiento. Los edificios cambian, y el mapa y el comportamiento del robot necesitan actualizarse.
Factores humanos in situ. Formar al personal que comparte el espacio, gestionar quejas, y manejar la realidad social de una máquina en un lugar de trabajo.
Para una organización que despliega robots de servicio, esta es la capacidad que hay que construir, y casi siempre se subestima en la compra.
Los puestos, con nombre
Ingenieros de despliegue y puesta en marcha de robótica. Consiguen que una flota funcione en un edificio concreto.
Especialistas en operación de flotas y operadores remotos.
Técnicos de servicio de campo y mantenimiento. La población más numerosa a medida que crecen los despliegues.
Ingenieros de navegación y cartografía.
Investigadores e ingenieros de manipulación. Un grupo pequeño y especializado, en la frontera de la investigación.
Diseñadores de factores humanos e interacción. Cómo se comporta el robot alrededor de las personas, lo que determina si un despliegue se acepta.
Ingenieros de seguridad para máquinas que operan alrededor de personas sin formar.
Puestos de éxito de cliente y enlace en el emplazamiento. Poco glamurosos y con frecuencia la diferencia entre un contrato renovado y un robot retirado.
Quién puede formarse para esto
Personal de instalaciones y servicios de edificio. Entienden los edificios, a las personas que hay dentro y el ritmo operacional. Están in situ, saben por qué el pasillo está bloqueado los martes, y rara vez se los tiene en cuenta.
Personal de operaciones logísticas y de almacén. Conocen el flujo de material al que se incorporan los robots, que es lo que determina si el despliegue ayuda.
Ingenieros de servicio de campo de cualquier sector del equipamiento. Ya diagnostican averías desconocidas en emplazamientos de cliente bajo presión de tiempo, que es exactamente el trabajo de mantenimiento de flota.
Personal de soporte de TI. Hacia la monitorización de flotas y las operaciones remotas, donde el trabajo se parece a gestionar sistemas distribuidos.
Técnicos de control y automatización. Hacia la puesta en marcha y el diagnóstico más profundo.
Personal de logística sanitaria y celadores, para despliegues hospitalarios, donde conocer el flujo de trabajo real evita el fallo clásico de un robot que técnicamente funciona y altera la atención.
Máquinas que operan alrededor de personas sin formar. Los robots de servicio que trabajan en espacios ocupados por el público o por personal sin formar están sujetos a los requisitos de seguridad de maquinaria y exigen una evaluación de riesgos que cubra el mal uso previsible, los usuarios vulnerables y las situaciones de emergencia. Los despliegues en entornos sanitarios pueden conllevar requisitos adicionales, y cualquier robot que realice una función médica es un dispositivo regulado. La formación construye comprensión de ingeniería y operacional. No constituye una evaluación de riesgos del emplazamiento ni autorización para desplegar.
Qué llevarte de todo esto
Todo lo que una fábrica elimina para hacer funcionar la robótica es lo que un entorno de servicio vuelve a poner, y el fallo público tiene un coste distinto al de una estadística de disponibilidad.
La movilidad está prácticamente resuelta y la manipulación no, que es precisamente por qué los sistemas desplegados mueven cosas en lugar de manipularlas.
La forma humanoide atrae atención más allá del despliegue real, y las piernas casi nunca son la restricción. La manipulación sí lo es.
La operación de flotas, la intervención remota y el mantenimiento son donde están los empleos, y los compradores los subestiman sistemáticamente.
Y el personal de instalaciones, logística y servicio de campo se reconvierte mejor que los graduados en robótica para la mayoría de los puestos que existen de verdad.
¿Por qué es más difícil la robótica de servicio que la industrial?
Porque el entorno no está diseñado alrededor del robot. Las personas no están formadas y son impredecibles, los espacios cambian, las condiciones varían, los objetos son arbitrarios, y los fallos ocurren en público.
¿Qué está desplegado comercialmente de verdad?
Robots móviles de almacén, limpieza de suelos, logística hospitalaria, escaneo de inventario y logística de manufactura. El hilo común es movilidad con poca o ninguna manipulación, en espacio interior semiestructurado.
¿Por qué sigue sin resolverse la manipulación?
Los objetos varían sin límite, agarrar exige criterio sobre la física, la sensórica táctil sigue muy por detrás de la capacidad humana, el desorden complica el problema, y el fallo puede ser caro.
¿Para qué debería contratar un comprador?
Para la operación de flotas: monitorización de disponibilidad, intervención remota, mantenimiento, adaptación al emplazamiento y los factores humanos de una máquina en un lugar de trabajo. Esto se subestima de forma sistemática en la compra.
¿Quién se reconvierte a estos puestos?
El personal de instalaciones y servicios de edificio, el personal de operaciones logísticas, y los ingenieros de servicio de campo de cualquier sector del equipamiento, que ya diagnostican averías desconocidas en emplazamientos de cliente.