
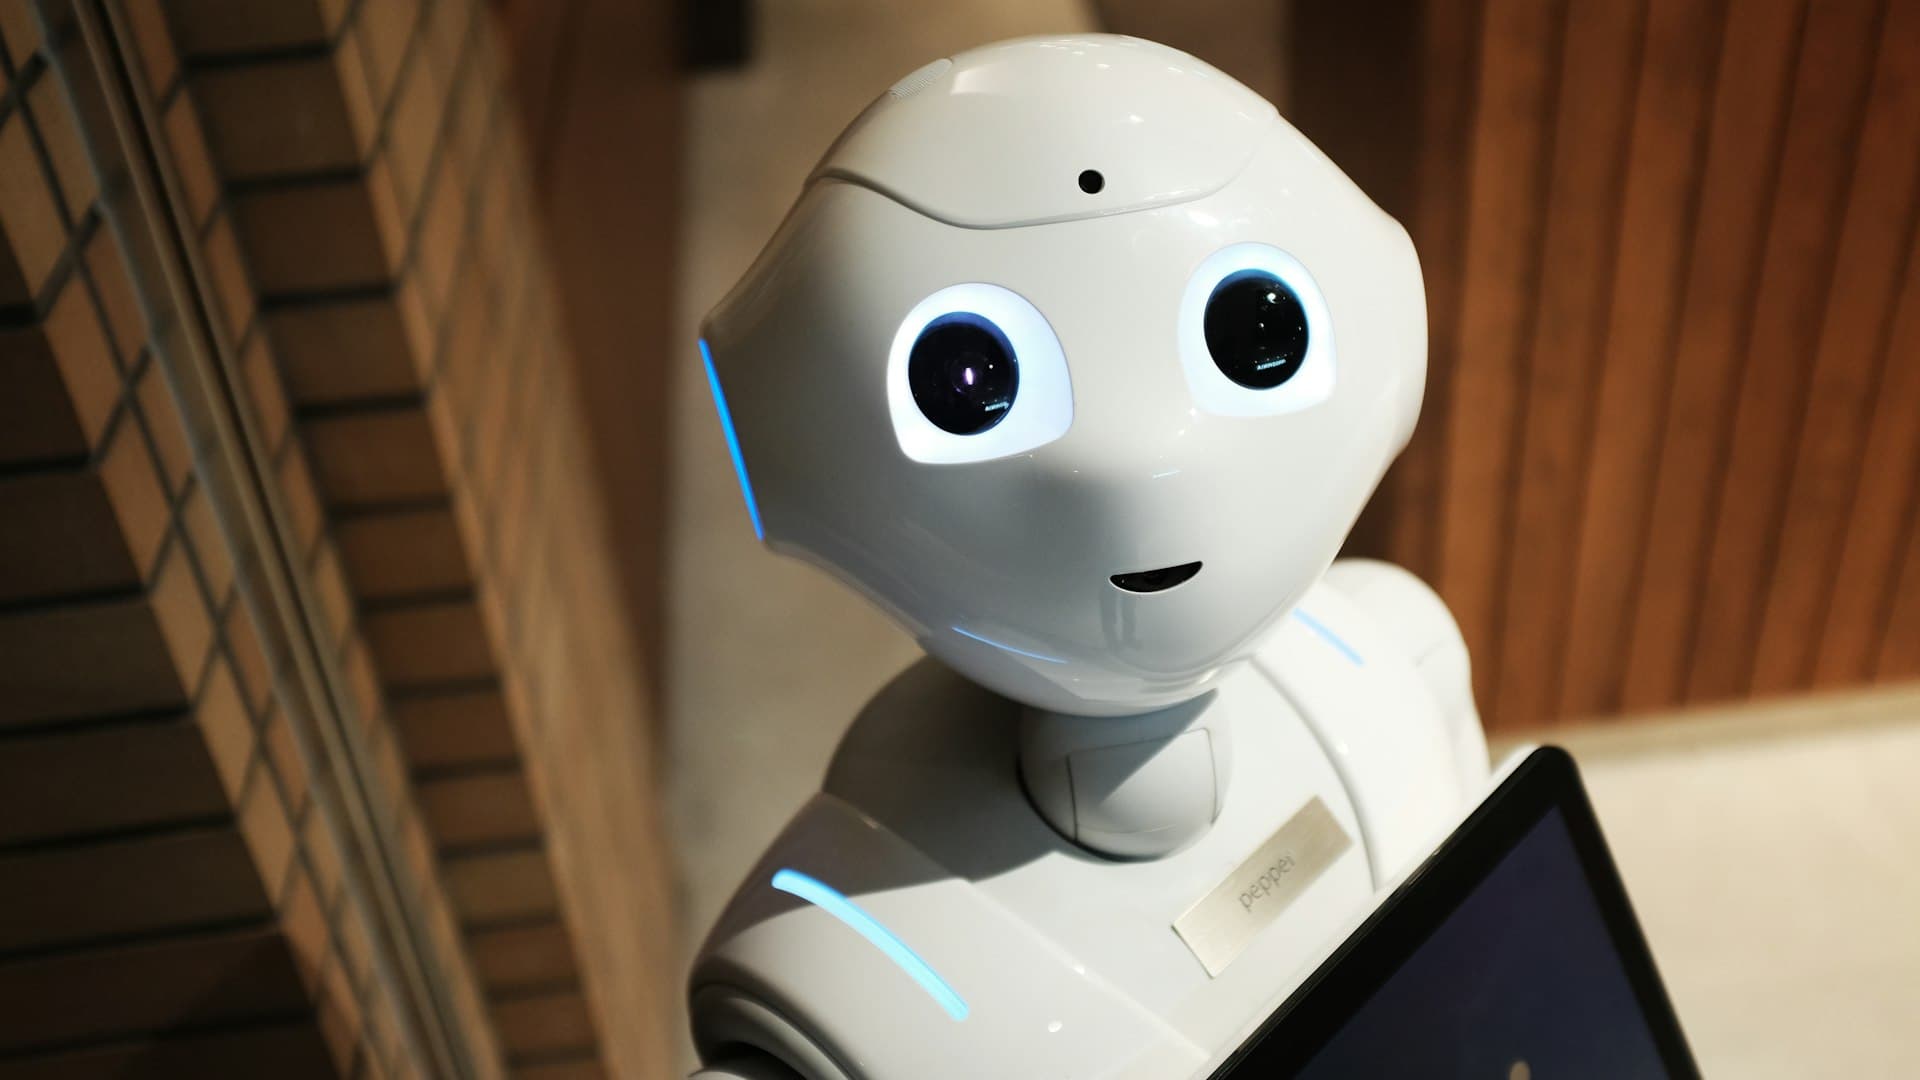
Robotyka usługowa to miejsce, w którym robotyka opuszcza środowisko zbudowane specjalnie dla niej.
Co się zmienia, gdy środowisko nie jest twoje
Cela przemysłowa jest zaprojektowana inżyniersko: stałe oświetlenie, znane detale, kontrolowany dostęp, przeszkoleni ludzie, wszystko w określonej pozycji.
Szpitalny korytarz, alejka w supermarkecie, hotelowy hol czy magazyn w szczycie sezonu nie mają nic z tego.
Ludzie są nieprzewidywalni i nie są szkoleni, jak zachowywać się przy robocie. Dzieci, rozproszeni dorośli, osoby o ograniczonej mobilności, ludzie celowo mu przeszkadzający.
Układ się zmienia. Meble się przesuwają, pojawiają się kartony, drzwi się zamykają, podłogi są myte i stają się śliskie.
Warunki się różnią. Oświetlenie, hałas, powierzchnie, rozlania, pogoda przy wejściach.
Obiekty są dowolne. Nie znany detal w znanej orientacji, tylko cokolwiek, co akurat tam jest.
Awaria jest publiczna. Robot, który utknął w fabryce, to statystyka dostępności. Robot blokujący szpitalny korytarz to incydent ze świadkami.
Wszystko, co fabryka usuwa, żeby robotyka stała się wykonalna, środowisko usługowe wprowadza z powrotem.
Co jest wdrożone, a co jest demo
Warto to jasno rozdzielić, bo to kierunek, w którym luka jest największa.
Wdrożone komercyjnie na znaczącą skalę. Roboty mobilne w magazynach przewożące towary lub regały. Roboty sprzątające podłogi w handlu detalicznym i budynkach komercyjnych. Szpitalne roboty logistyczne przewożące zaopatrzenie, pościel i odpady. Roboty do skanowania inwentarza. Autonomiczne roboty mobilne w logistyce produkcyjnej. Wspólny wątek: mobilność przy prostym lub żadnym wymaganiu manipulacyjnym, w częściowo ustrukturyzowanej przestrzeni wewnętrznej.
Wdrożone w węższych zastosowaniach. Roboty rolnicze do konkretnych upraw i zadań. Roboty dostarczające w hotelarstwie. Roboty patrolowe ochrony. Systemy chirurgiczne, które są teleoperowane, a nie autonomiczne, i stanowią osobną dziedzinę.
Działające demonstracje, ograniczone wdrożenie komercyjne. Ogólnego przeznaczenia manipulacja mobilna, platformy humanoidalne wykonujące zróżnicowane zadania, roboty pracujące obok nieprzeszkolonych ludzi z bliska przy pracy fizycznej.
Jeśli chodzi konkretnie o humanoidy, uczciwe stanowisko jest takie, że inwestycje i uwaga obecnie przewyższają wdrożenia. Ta forma ma za sobą realny argument: środowiska ludzkie są zbudowane pod ludzki kształt, a nogi rzadko są najtrudniejszą częścią. Manipulacja i ogólne zdolności – tak.
Plan kadrowy zbudowany na trzeciej kategorii planuje możliwość. Zbudowany na pierwszej planuje biznes, który istnieje.
Co obejmuje ten kierunek
Zakres: lokomocja i manipulacja, roboty społeczne oraz maszyny wspierające w domu i w pracy.
Cztery obszary.
Mobilność w przestrzeniach ludzkich. Nawigacja, unikanie przeszkód, windy i drzwi oraz przewidywalne zachowanie przy ludziach.
Manipulacja. Chwytanie i obsługa różnorodnych obiektów, opisane poniżej.
Interakcja z człowiekiem. Jak robot sygnalizuje zamiar, jak ludzie go interpretują i jak zachowuje się, gdy ktoś mu blokuje drogę.
Wdrożenie i operacje. Uruchomienie w żywym budynku i utrzymanie floty w ruchu.
Gdzie to mieści się w domenie
Robotyka humanoidalna i usługowa to ósmy z dziewięciu kierunków w domenie robotyki i systemów autonomicznych Astra Trainer, czerpiący z inżynierii robotyki, automatyki i wizji komputerowej, a stojący bezpośrednio przed interakcją człowiek–robot i bezpieczeństwem robotów, które właściwie obejmują kwestię wspólnej przestrzeni roboczej.
Partnerzy wdrażający roboty usługowe zwykle potrzebują warstwy operacyjnej bardziej niż projektowej, dlatego ten kierunek często dobiera się razem z utrzymaniem ruchu i zarządzaniem majątkiem z domeny zaawansowanej produkcji oraz z łańcuchem dostaw i operacjami produkcyjnymi przy zastosowaniach logistycznych. Zobacz dziewięć kierunków tutaj.
Manipulacja to nierozwiązana połowa
Najwyraźniejsza granica techniczna w tym kierunku.
Poruszanie się robota po budynku jest w dużej mierze rozwiązane do celów praktycznych. Podnoszenie dowolnych obiektów – nie, a powody warto zrozumieć, bo wyjaśniają wzorzec wdrożeń.
Obiekty różnią się bez ograniczeń. Kształt, waga, sztywność, powierzchnia, kruchość, sposób zapakowania i orientacja.
Chwytanie wymaga osądu o fizyce. Gdzie chwycić, jak mocno i co się stanie po podniesieniu. Za mało siły i się wyślizguje, za dużo i się odkształca albo pęka.
Informacja zwrotna dotykowa jest ograniczona. Ludzie stale dostosowują chwyt na podstawie dotyku. Sensoryka dotykowa robotów się poprawiła i wciąż jest daleko w tyle.
Bałagan utrudnia zadanie. Obiekty stykające się, nakładające i zasłaniające jeden drugi – to normalny stan realnego pojemnika.
Awaria jest kosztowna. Upuszczenie paczki jest niewygodne; upuszczenie czegoś kruchego lub niebezpiecznego – nie.
Dlatego wdrożone roboty usługowe zdecydowanie częściej przewożą rzeczy, niż nimi manipulują, i dlatego systemy magazynowe przywożą regały do ludzkich pikerów, zamiast pikować samodzielnie. Ten podział pracy dokładnie odzwierciedla granicę techniczną.
Operacje flotowe to biznes
Część, która zatrudnia ludzi i otrzymuje najmniej uwagi.
Wdrożona flota robotów usługowych potrzebuje ciągłego wsparcia operacyjnego.
Zarządzanie dostępnością. Roboty się zacinają, kończy im się bateria, tracą łączność i napotykają sytuacje, których nie potrafią rozwiązać. Ktoś to monitoruje i reaguje.
Zdalna interwencja. Wiele wdrożonych systemów polega na zdalnym operatorze, który może przejąć kontrolę lub doradzić, gdy robot eskaluje problem. To realna, istniejąca dziś praca, rzadko opisywana w literaturze o tej dziedzinie.
Utrzymanie. Baterie, koła, czujniki, czyszczenie. Przyziemne i decydujące dla dostępności.
Adaptacja do miejsca. Budynki się zmieniają, a mapa i zachowanie robota trzeba aktualizować.
Czynniki ludzkie na miejscu. Szkolenie personelu dzielącego przestrzeń, obsługa skarg i zarządzanie społecznym odbiorem maszyny w miejscu pracy.
Dla organizacji wdrażającej roboty usługowe to jest kompetencja, którą trzeba zbudować, i prawie zawsze jest niedoszacowana przy zakupie.
Role po imieniu
Inżynierowie wdrożenia i rozruchu robotów. Doprowadzają flotę do działania w konkretnym budynku.
Specjaliści operacji flotowych i operatorzy zdalni.
Technicy serwisu terenowego i utrzymania. Najliczniejsza grupa w miarę wzrostu wdrożeń.
Inżynierowie nawigacji i mapowania.
Badacze i inżynierowie manipulacji. Mała, wyspecjalizowana grupa na granicy badań.
Specjaliści czynników ludzkich i projektanci interakcji. Decydują, jak robot zachowuje się przy ludziach, co decyduje o akceptacji wdrożenia.
Inżynierowie bezpieczeństwa dla maszyn pracujących wśród nieprzeszkolonych ludzi.
Role customer success i łącznika z lokalizacją. Niespektakularne, a często decydujące o odnowieniu kontraktu lub usunięciu robota.
Kogo można w to przeszkolić
Personel obiektów i obsługi budynków. Rozumieją budynki, ludzi w nich i rytm operacyjny. Są na miejscu, wiedzą, dlaczego korytarz jest zablokowany we wtorki, i rzadko się o nich myśli.
Personel operacji logistycznych i magazynowych. Znają przepływ materiału, do którego dołączają roboty – to decyduje, czy wdrożenie pomaga.
Inżynierowie serwisu terenowego z dowolnej branży sprzętowej. Już diagnozują nieznane usterki u klientów pod presją czasu – dokładnie to jest praca przy utrzymaniu floty.
Personel wsparcia IT. W stronę monitorowania floty i operacji zdalnych, gdzie praca przypomina zarządzanie systemami rozproszonymi.
Technicy automatyki i sterowania. W stronę rozruchu i głębszej diagnozy.
Personel logistyki i transportu wewnętrznego w opiece zdrowotnej, przy wdrożeniach szpitalnych, gdzie znajomość rzeczywistego przepływu pracy zapobiega klasycznej awarii, w której robot technicznie działa i zakłóca opiekę.
Maszyny pracujące wśród nieprzeszkolonych ludzi. Roboty usługowe działające w przestrzeniach zajmowanych przez publiczność lub nieprzeszkolony personel podlegają wymaganiom bezpieczeństwa maszyn i wymagają oceny ryzyka obejmującej przewidywalne niewłaściwe użycie, użytkowników wrażliwych i sytuacje awaryjne. Wdrożenia w placówkach opieki zdrowotnej mogą podlegać dodatkowym wymaganiom, a każdy robot pełniący funkcję medyczną jest wyrobem regulowanym. Szkolenie buduje zrozumienie inżynierskie i operacyjne. Nie stanowi oceny ryzyka na danym miejscu ani autoryzacji do wdrożenia.
Co z tego wynieść
Wszystko, co fabryka usuwa, żeby robotyka działała, środowisko usługowe wprowadza z powrotem, a publiczna awaria niesie inny koszt niż statystyka przestoju.
Mobilność jest w dużej mierze rozwiązana, a manipulacja nie – i dokładnie dlatego wdrożone systemy przewożą rzeczy, zamiast nimi manipulować.
Forma humanoidalna przyciąga uwagę ponad skalę wdrożeń, a nogi rzadko są ograniczeniem. Manipulacja – tak.
Operacje flotowe, zdalna interwencja i utrzymanie to miejsca, gdzie są etaty, a kupujący konsekwentnie je niedoszacowują.
A personel obiektów, logistyki i serwisu terenowego przechodzi do tej pracy lepiej niż absolwenci robotyki – dla większości ról, które faktycznie istnieją.
Dlaczego robotyka usługowa jest trudniejsza niż przemysłowa?
Bo środowisko nie jest zaprojektowane wokół robota. Ludzie są nieprzeszkoleni i nieprzewidywalni, układ się zmienia, warunki się różnią, obiekty są dowolne, a awarie zdarzają się publicznie.
Co jest faktycznie wdrożone komercyjnie?
Roboty mobilne w magazynach, sprzątanie podłóg, logistyka szpitalna, skanowanie inwentarza i logistyka produkcyjna. Wspólnym wątkiem jest mobilność z niewielką manipulacją lub bez niej, w częściowo ustrukturyzowanej przestrzeni wewnętrznej.
Dlaczego manipulacja wciąż jest nierozwiązana?
Obiekty różnią się bez ograniczeń, chwytanie wymaga osądu o fizyce, sensoryka dotykowa wciąż daleko w tyle za człowiekiem, bałagan potęguje problem, a awaria bywa kosztowna.
Pod co powinien budować zespół kupujący?
Pod operacje flotowe: monitorowanie dostępności, zdalną interwencję, utrzymanie, adaptację do miejsca i czynniki ludzkie związane z maszyną w miejscu pracy. To konsekwentnie niedoszacowane przy zakupie.
Kto przechodzi do tych ról?
Personel obiektów i obsługi budynków, personel operacji logistycznych oraz inżynierowie serwisu terenowego z dowolnej branży sprzętowej, którzy już diagnozują nieznane usterki u klientów.