
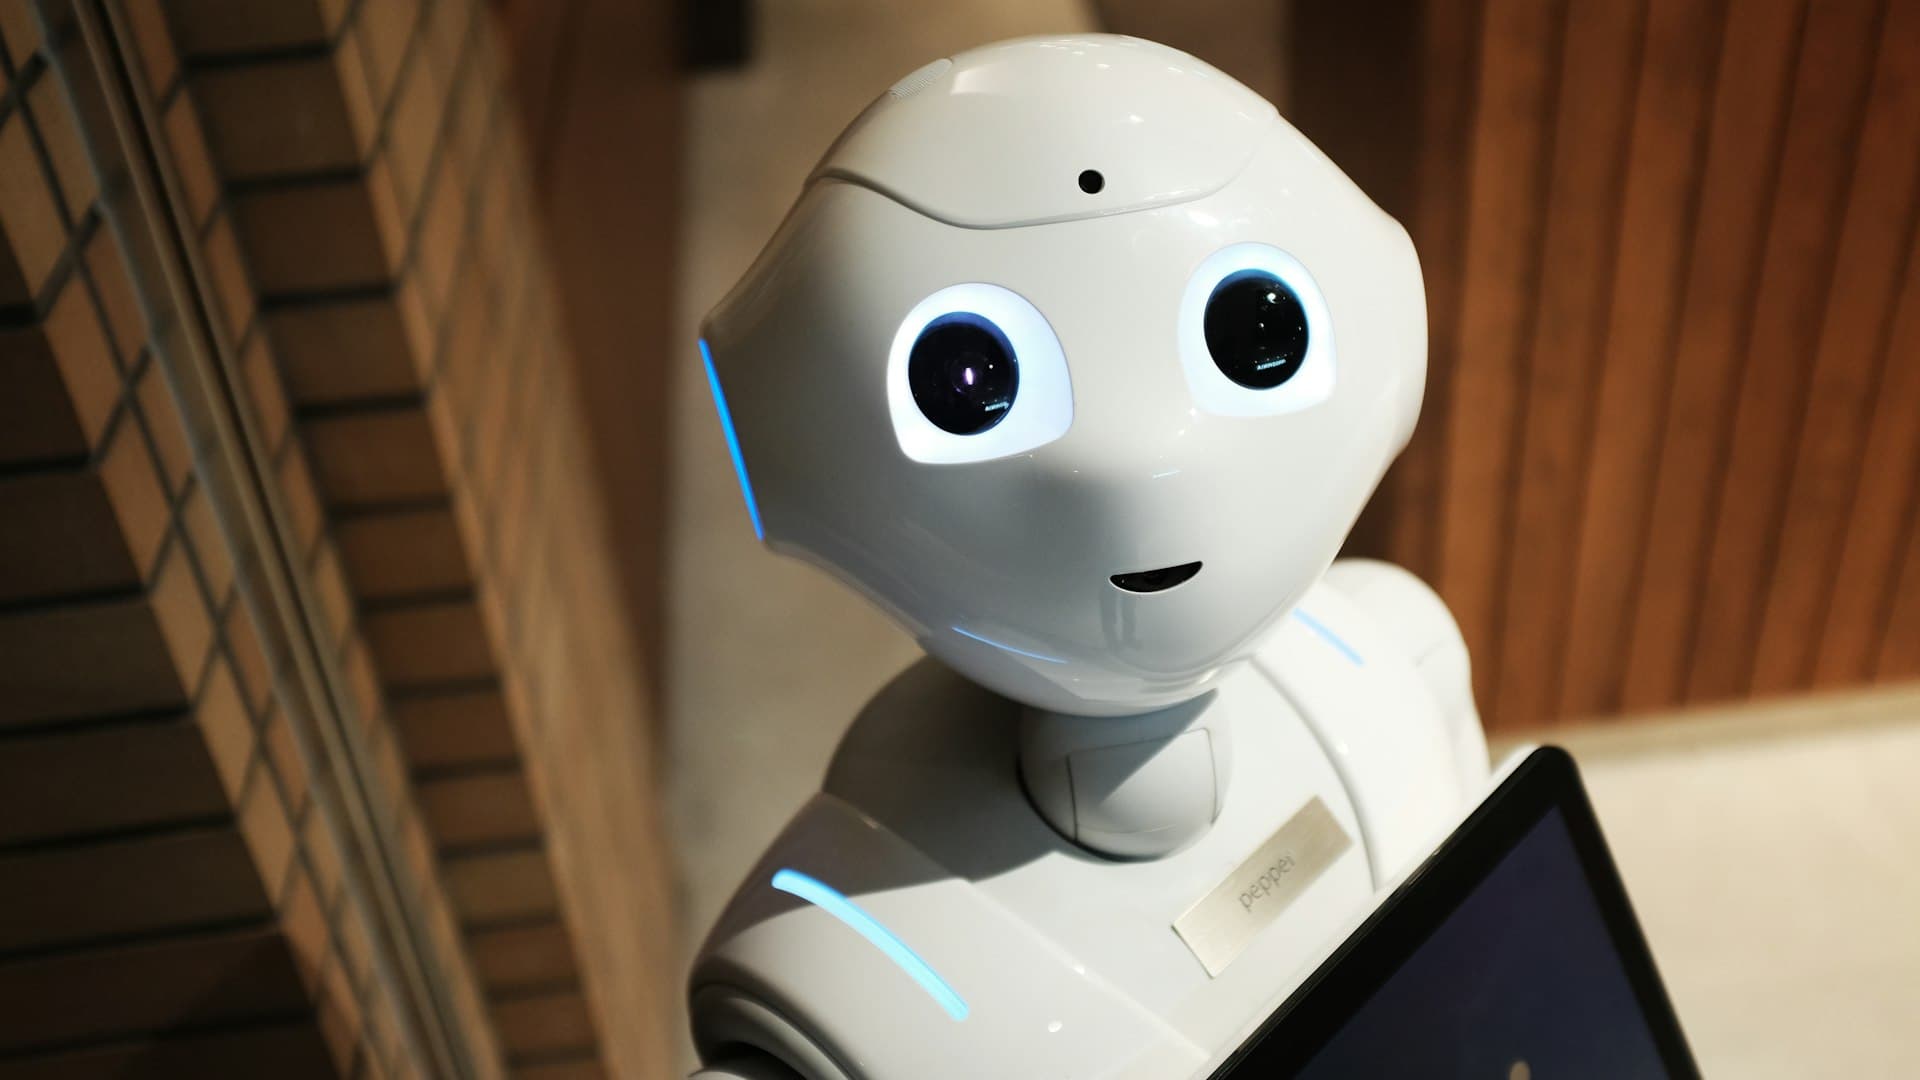
Robótica de serviço é onde a robótica sai do ambiente construído para ela.
O que muda quando o ambiente não é seu
Uma célula industrial é projetada: iluminação fixa, peças conhecidas, acesso controlado, pessoas treinadas, tudo numa posição definida.
Um corredor de hospital, um corredor de supermercado, o lobby de um hotel ou um armazém em pico de demanda não têm nada disso.
As pessoas são imprevisíveis e não são treinadas para se comportar perto do robô. Crianças, adultos distraídos, pessoas com mobilidade reduzida, gente que o atrapalha de propósito.
O layout muda. Móveis se mexem, caixas aparecem, portas fecham, pisos são limpos e ficam reflexivos.
As condições variam. Iluminação, ruído, superfícies, derramamentos, tempo perto das entradas.
Os objetos são arbitrários. Não uma peça conhecida numa orientação conhecida, mas o que quer que esteja ali.
A falha é pública. Um robô travado numa fábrica é uma estatística de disponibilidade. Um robô bloqueando um corredor de hospital é um incidente com testemunhas.
Tudo o que uma fábrica remove para tornar a robótica tratável é exatamente o que um ambiente de serviço devolve.
O que está implantado e o que é demonstração
Vale separar com clareza, porque esta é a trilha em que a distância é maior.
Implantado comercialmente em escala relevante. Robôs móveis de armazém movendo mercadorias ou prateleiras. Robôs de limpeza de piso em varejo e prédios comerciais. Robôs de logística hospitalar movendo suprimentos, roupa de cama e resíduos. Robôs de escaneamento de estoque. Robôs móveis autônomos em logística de manufatura. Ponto em comum: mobilidade com exigência de manipulação simples ou nenhuma, em espaço interno semiestruturado.
Implantado em cenários mais restritos. Robôs agrícolas para culturas e tarefas específicas. Robôs de entrega em hotelaria. Robôs de patrulha de segurança. Sistemas cirúrgicos, que são teleoperados em vez de autônomos e formam um campo à parte.
Demonstrações funcionais, implantação comercial limitada. Manipulação móvel de propósito geral, plataformas humanoides executando tarefas variadas, robôs operando ao lado de pessoas não treinadas em contato próximo fazendo trabalho físico.
Sobre humanoides especificamente, a posição honesta é que o investimento e a atenção hoje superam a implantação. A forma tem um argumento real por trás, que é que os ambientes humanos são construídos para o formato humano, e as pernas raramente são a parte mais difícil. Manipulação e capacidade geral são.
Um plano de força de trabalho construído sobre a terceira categoria está planejando para uma possibilidade. Um construído sobre a primeira está planejando para um negócio que existe.
O que a trilha cobre
O escopo: locomoção e manipulação, robôs sociais, e máquinas que ajudam em casa e no trabalho.
Quatro áreas.
Mobilidade em espaços humanos. Navegação, desvio de obstáculos, elevadores e portas, e se comportar de forma previsível perto de pessoas.
Manipulação. Segurar e manusear objetos variados, coberta abaixo.
Interação humana. Como o robô sinaliza intenção, como as pessoas o interpretam, e como ele se comporta quando alguém o bloqueia.
Implantação e operações. Comissionar num prédio em funcionamento e manter uma frota rodando.
Onde isso se encaixa no domínio
Robótica humanoide e de serviço é a oitava de nove trilhas do domínio de robótica e sistemas autônomos da Astra Trainer, apoiando-se em engenharia de robótica, sistemas de controle e visão computacional, e ficando logo antes de interação humano-robô e segurança de robôs, que cobre a fundo a questão do espaço de trabalho compartilhado.
Parceiros que implantam robôs de serviço geralmente precisam mais da camada de operações do que da camada de projeto, por isso esta trilha costuma ser estruturada com manutenção e gestão de ativos, do domínio de manufatura avançada, e com cadeia de suprimentos e operações de produção para cenários de logística. Você pode ver as nove trilhas aqui.
Manipulação é a metade não resolvida
A linha divisória técnica mais clara nesta trilha.
Mover um robô por um prédio está, em grande parte, resolvido para fins práticos. Pegar objetos arbitrários, não, e os motivos valem a pena entender porque explicam o padrão de implantação.
Os objetos variam sem limite. Forma, peso, rigidez, superfície, fragilidade, como são embalados e como estão orientados.
Segurar exige julgamento sobre física. Onde segurar, com que força, e o que acontece quando você levanta. Força de menos e escorrega, força de mais e deforma ou quebra.
O feedback tátil é limitado. Humanos ajustam a preensão continuamente pelo toque. O sensoriamento tátil de robôs melhorou e continua muito atrás.
A desordem torna tudo mais difícil. Objetos se tocando, se sobrepondo e se ocultando, o estado normal de um recipiente real.
A falha é cara. Derrubar um pacote é inconveniente; derrubar algo frágil ou perigoso não é.
É por isso que robôs de serviço implantados, esmagadoramente, movem coisas em vez de manuseá-las, e por que sistemas de armazém levam as prateleiras até os separadores humanos em vez de separar sozinhos. A divisão de trabalho reflete exatamente a fronteira técnica.
Operação de frota é o negócio
A parte que emprega gente e recebe menos atenção.
Uma frota implantada de robôs de serviço precisa de suporte operacional contínuo.
Gestão de disponibilidade. Robôs travam, ficam sem carga, perdem conectividade e encontram situações que não conseguem resolver. Alguém monitora e responde.
Intervenção remota. Muitos sistemas implantados dependem de um operador remoto capaz de assumir o controle ou aconselhar quando o robô escala o problema. É um trabalho real, que existe hoje, e raramente é descrito na literatura sobre o campo.
Manutenção. Baterias, rodas, sensores, limpeza. Mundano e decisivo para a disponibilidade.
Adaptação ao local. Os prédios mudam, e o mapa e o comportamento do robô precisam ser atualizados.
Fatores humanos no local. Treinar a equipe que compartilha o espaço, lidar com reclamações, e administrar a realidade social de uma máquina num ambiente de trabalho.
Para uma organização que implanta robôs de serviço, essa é a capacidade a construir, e quase sempre é subestimada na compra.
As funções, uma a uma
Engenheiros de implantação e comissionamento de robótica. Colocam uma frota funcionando num prédio específico.
Especialistas em operação de frota e operadores remotos.
Técnicos de assistência técnica de campo e manutenção. A maior população conforme as implantações crescem.
Engenheiros de navegação e mapeamento.
Pesquisadores e engenheiros de manipulação. Pequeno, especializado, na fronteira da pesquisa.
Especialistas em fatores humanos e design de interação. Como o robô se comporta perto de pessoas, o que determina se uma implantação é aceita.
Engenheiros de segurança para máquinas operando perto de pessoas não treinadas.
Funções de sucesso do cliente e ligação com o local. Nada glamoroso e frequentemente a diferença entre um contrato renovado e um robô removido.
Quem pode ser treinado para isso
Equipes de facilities e serviços prediais. Entendem os prédios, as pessoas neles e o ritmo operacional. Estão no local, sabem por que o corredor fica bloqueado às terças, e raramente são considerados.
Equipes de operações de logística e armazém. Conhecem o fluxo de material ao qual os robôs estão se juntando, o que determina se a implantação ajuda.
Engenheiros de assistência técnica de campo de qualquer indústria de equipamentos. Já diagnosticam falhas desconhecidas em locais de clientes sob pressão de tempo, exatamente o trabalho de manutenção de frota.
Equipes de suporte de TI. Para monitoramento de frota e operações remotas, onde o trabalho se parece com gerenciar sistemas distribuídos.
Técnicos de controles e automação. Para comissionamento e diagnóstico mais profundo.
Equipes de logística e transporte de pacientes na saúde, para implantações hospitalares, onde conhecer o fluxo de trabalho real evita a falha clássica de um robô que tecnicamente funciona e atrapalha o cuidado.
Máquinas operando perto de pessoas não treinadas. Robôs de serviço trabalhando em espaços ocupados pelo público ou por equipe não treinada estão sujeitos a requisitos de segurança de máquinas e exigem uma avaliação de risco que cubra mau uso previsível, usuários vulneráveis e situações de emergência. Implantações em ambientes de saúde podem ter requisitos adicionais, e qualquer robô que exerça função médica é um dispositivo regulado. O treinamento constrói entendimento de engenharia e operacional. Ele não constitui uma avaliação de risco do local nem autorização para implantar.
O que levar disso
Tudo o que uma fábrica remove para fazer a robótica funcionar é o que um ambiente de serviço devolve, e a falha pública carrega um custo diferente de uma estatística de indisponibilidade.
Mobilidade está, em grande parte, resolvida e manipulação não, e é exatamente por isso que sistemas implantados movem coisas em vez de manuseá-las.
A forma humanoide atrai atenção além da implantação real, e as pernas raramente são a restrição. Manipulação é.
Operação de frota, intervenção remota e manutenção são onde estão as vagas, e os compradores consistentemente as subestimam.
E equipes de facilities, logística e assistência técnica de campo se convertem melhor do que formados em robótica para a maioria das vagas que de fato existem.
Por que robótica de serviço é mais difícil do que robótica industrial?
Porque o ambiente não é projetado ao redor do robô. As pessoas são não treinadas e imprevisíveis, os layouts mudam, as condições variam, os objetos são arbitrários, e as falhas acontecem em público.
O que já está implantado comercialmente?
Robôs móveis de armazém, limpeza de piso, logística hospitalar, escaneamento de estoque e logística de manufatura. O ponto em comum é mobilidade com pouca ou nenhuma manipulação, em espaço interno semiestruturado.
Por que manipulação ainda não está resolvida?
Os objetos variam sem limite, segurar exige julgamento sobre física, o sensoriamento tátil continua muito atrás da capacidade humana, a desordem agrava o problema, e a falha pode ser cara.
Para o que um comprador deve montar equipe?
Operação de frota: monitoramento de disponibilidade, intervenção remota, manutenção, adaptação ao local e os fatores humanos de uma máquina num ambiente de trabalho. Isso é consistentemente subestimado na compra.
Quem se converte para essas funções?
Equipes de facilities e serviços prediais, equipes de operações de logística, e engenheiros de assistência técnica de campo de qualquer indústria de equipamentos, que já diagnosticam falhas desconhecidas em locais de clientes.