
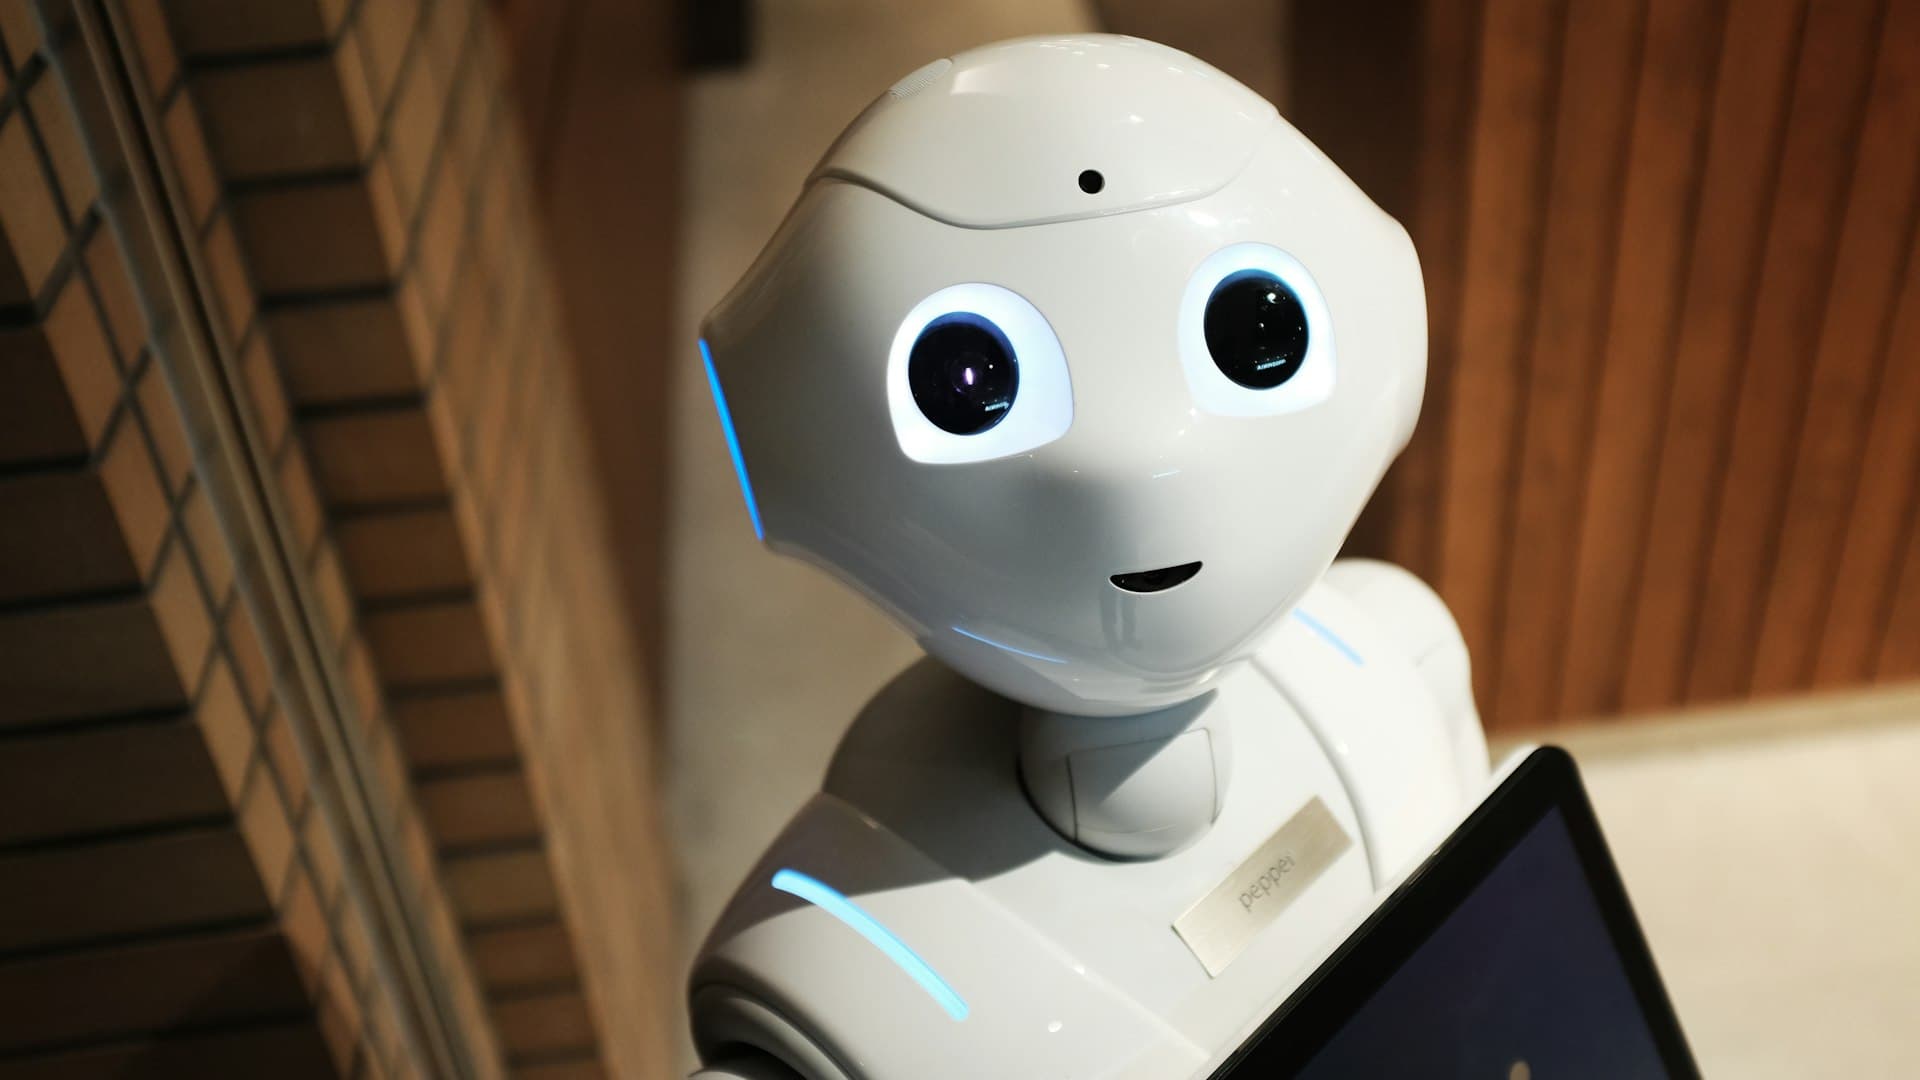
La robotique de service, c'est le moment où la robotique quitte l'environnement conçu pour elle.
Ce qui change quand l'environnement n'est pas le vôtre
Une cellule industrielle est conçue de bout en bout : éclairage fixe, pièces connues, accès contrôlé, personnel formé, tout à une position définie.
Un couloir d'hôpital, une allée de supermarché, un hall d'hôtel ou un entrepôt en période de pointe n'ont rien de tout cela.
Les personnes sont imprévisibles et ne sont pas formées à se comporter autour du robot. Des enfants, des adultes distraits, des personnes à mobilité réduite, des personnes qui le gênent délibérément.
L'agencement change. Le mobilier se déplace, des cartons apparaissent, des portes se ferment, les sols sont nettoyés et deviennent réfléchissants.
Les conditions varient. Éclairage, bruit, surfaces, liquides renversés, météo près des entrées.
Les objets sont quelconques. Pas une pièce connue dans une orientation connue, mais ce qui se trouve là, quel qu'il soit.
L'échec est public. Un robot bloqué dans une usine, c'est une statistique de disponibilité. Un robot qui bloque un couloir d'hôpital, c'est un incident avec des témoins.
Tout ce qu'une usine supprime pour rendre la robotique maîtrisable, un environnement de service le remet en place.
Ce qui est déployé et ce qui reste une démonstration
Cela mérite d'être clairement distingué, car c'est la direction où l'écart est le plus grand.
Déployé commercialement à une échelle significative. Robots mobiles d'entrepôt déplaçant marchandises ou étagères. Robots de nettoyage de sols dans le commerce et les bâtiments tertiaires. Robots de logistique hospitalière déplaçant fournitures, linge et déchets. Robots de scan d'inventaire. Robots mobiles autonomes en logistique industrielle. Point commun : de la mobilité avec une exigence de manipulation simple ou nulle, dans un espace intérieur semi-structuré.
Déployé dans des contextes plus restreints. Robots agricoles pour des cultures et tâches spécifiques. Robots de livraison dans l'hôtellerie. Robots de patrouille de sécurité. Systèmes chirurgicaux, téléopérés plutôt qu'autonomes, et qui constituent un champ à part.
Démonstrations fonctionnelles, déploiement commercial limité. Manipulation mobile généraliste, plateformes humanoïdes effectuant des tâches variées, robots opérant à proximité immédiate de personnes non formées pour un travail physique.
Sur les humanoïdes en particulier, la position honnête est que l'investissement et l'attention dépassent actuellement le déploiement. Cette forme a un vrai argument derrière elle : les environnements humains sont construits pour la silhouette humaine, et les jambes sont rarement la partie la plus difficile. La manipulation et la compétence générale, elles, le sont.
Un plan de recrutement fondé sur la troisième catégorie prépare une possibilité. Un plan fondé sur la première prépare une activité qui existe déjà.
Ce que couvre cette direction
Le périmètre : locomotion et manipulation, robots sociaux, et machines qui assistent à la maison et au travail.
Quatre domaines.
La mobilité dans les espaces humains. Navigation, évitement d'obstacles, ascenseurs et portes, et un comportement prévisible autour des personnes.
La manipulation. Saisir et manipuler des objets variés, traité plus bas.
L'interaction humaine. Comment le robot signale ses intentions, comment les personnes les interprètent, et comment il se comporte quand quelqu'un le bloque.
Déploiement et exploitation. Mise en service dans un bâtiment en activité, et maintien en fonctionnement d'une flotte.
La place de cette direction dans le domaine
Robotique humanoïde et de service est la huitième des neuf directions du domaine Robotique et systèmes autonomes d'Astra Trainer. Elle s'appuie sur l'ingénierie robotique, les systèmes de contrôle et la vision par ordinateur, et précède directement Interaction homme-robot et sécurité des robots, qui traite à part entière la question de l'espace partagé.
Les partenaires qui déploient des robots de service ont généralement plus besoin de la couche exploitation que de la couche conception, ce qui explique que cette direction soit souvent cadrée avec Maintenance et gestion des actifs du domaine Fabrication avancée, et avec la chaîne logistique et les opérations de production pour les contextes de logistique. Vous pouvez consulter les neuf directions ici.
La manipulation, la moitié non résolue
La ligne de partage technique la plus nette de cette direction.
Déplacer un robot dans un bâtiment est, en pratique, largement résolu. Saisir des objets quelconques ne l'est pas, et les raisons méritent d'être comprises car elles expliquent le schéma de déploiement.
Les objets varient sans limite. Forme, poids, rigidité, surface, fragilité, mode d'emballage et orientation.
La préhension exige un jugement physique. Où saisir, avec quelle force, et ce qui se passe au levage. Trop peu de force et l'objet glisse, trop et il se déforme ou se casse.
Le retour tactile est limité. Les humains ajustent en continu leur prise grâce au toucher. La détection tactile des robots s'est améliorée, mais reste très en retard.
L'encombrement complique tout. Des objets qui se touchent, se chevauchent et s'occultent mutuellement — l'état normal d'un contenant réel.
L'échec coûte cher. Faire tomber un colis est gênant ; faire tomber quelque chose de fragile ou de dangereux ne l'est pas de la même façon.
C'est pourquoi les robots de service déployés déplacent massivement des objets plutôt que de les manipuler, et pourquoi les systèmes d'entrepôt amènent les étagères aux préparateurs humains plutôt que de préparer eux-mêmes. La répartition du travail reflète précisément la frontière technique.
L'exploitation de la flotte, c'est le vrai métier
La partie qui emploie des gens et qui reçoit le moins d'attention.
Une flotte de robots de service déployée a besoin d'un support opérationnel continu.
La gestion de la disponibilité. Les robots se bloquent, tombent en panne de charge, perdent la connectivité et rencontrent des situations qu'ils ne peuvent pas résoudre. Quelqu'un surveille et réagit.
L'intervention à distance. De nombreux systèmes déployés s'appuient sur un opérateur à distance capable de reprendre le contrôle ou de conseiller quand le robot escalade. C'est un métier réel, qui existe aujourd'hui, et rarement décrit dans la littérature sur ce domaine.
La maintenance. Batteries, roues, capteurs, nettoyage. Banal, et pourtant décisif pour la disponibilité.
L'adaptation au site. Les bâtiments changent, et la carte et le comportement du robot doivent être mis à jour.
Les facteurs humains sur site. Former le personnel qui partage l'espace, gérer les plaintes, et gérer la réalité sociale d'une machine sur un lieu de travail.
Pour une organisation qui déploie des robots de service, c'est la compétence à construire, et elle est presque toujours sous-estimée au moment de l'achat.
Les métiers, nommément
Ingénieurs déploiement et mise en service robotique. Faire fonctionner une flotte dans un bâtiment donné.
Spécialistes exploitation de flotte et opérateurs à distance.
Techniciens de service terrain et de maintenance. La population la plus nombreuse à mesure que les déploiements se multiplient.
Ingénieurs navigation et cartographie.
Chercheurs et ingénieurs en manipulation. Un groupe restreint, spécialisé, à la frontière de la recherche.
Designers facteurs humains et interaction. Comment le robot se comporte avec les personnes, ce qui détermine si un déploiement est accepté.
Ingénieurs sécurité pour les machines opérant à proximité de personnes non formées.
Rôles de relation client et de liaison sur site. Peu valorisants, et souvent ce qui fait la différence entre un contrat renouvelé et un robot retiré.
Qui peut être formé pour ce métier
Le personnel des services généraux et techniques du bâtiment. Ils connaissent les bâtiments, les personnes qui les occupent et le rythme opérationnel. Ils sont sur place, ils savent pourquoi le couloir est bloqué le mardi, et on pense rarement à eux.
Le personnel des opérations logistiques et d'entrepôt. Ils connaissent le flux matière que les robots rejoignent, ce qui détermine si le déploiement aide réellement.
Les ingénieurs de service terrain de n'importe quel secteur d'équipement. Ils diagnostiquent déjà des pannes inconnues sur des sites clients sous pression de temps — exactement le métier de maintenance de flotte.
Le personnel support informatique. Vers la supervision de flotte et les opérations à distance, un travail qui ressemble à la gestion de systèmes distribués.
Les techniciens contrôle-commande et automatisme. Vers la mise en service et le diagnostic approfondi.
Le personnel de logistique hospitalière et de brancardage, pour les déploiements en hôpital, où connaître le flux de travail réel évite l'échec classique d'un robot qui fonctionne techniquement mais perturbe les soins.
Des machines qui opèrent à proximité de personnes non formées. Les robots de service travaillant dans des espaces occupés par le public ou par du personnel non formé sont soumis aux exigences de sécurité des machines et nécessitent une évaluation des risques couvrant l'usage détourné prévisible, les usagers vulnérables et les situations d'urgence. Les déploiements en milieu de santé peuvent comporter des exigences supplémentaires, et tout robot exerçant une fonction médicale est un dispositif réglementé. La formation construit une compréhension technique et opérationnelle. Elle ne constitue ni une évaluation des risques de site, ni une autorisation de déploiement.
Ce qu'il faut en retenir
Tout ce qu'une usine supprime pour faire fonctionner la robotique, un environnement de service le remet en place, et un échec public coûte autrement plus cher qu'une statistique de temps d'arrêt.
La mobilité est largement résolue, la manipulation ne l'est pas, ce qui explique précisément pourquoi les systèmes déployés déplacent les objets plutôt que de les manipuler.
La forme humanoïde attire une attention qui dépasse le déploiement réel, et les jambes sont rarement la contrainte. La manipulation, elle, l'est.
L'exploitation de flotte, l'intervention à distance et la maintenance sont là où se trouvent les emplois, et les acheteurs les sous-estiment systématiquement.
Et le personnel des services généraux, de la logistique et du service terrain se reconvertit mieux que les diplômés en robotique pour la plupart des postes qui existent réellement.
Pourquoi la robotique de service est-elle plus difficile que la robotique industrielle ?
Parce que l'environnement n'est pas conçu autour du robot. Les personnes ne sont pas formées et sont imprévisibles, les agencements changent, les conditions varient, les objets sont quelconques, et les échecs se produisent en public.
Qu'est-ce qui est réellement déployé commercialement ?
Les robots mobiles d'entrepôt, le nettoyage de sols, la logistique hospitalière, le scan d'inventaire et la logistique industrielle. Le point commun est la mobilité avec peu ou pas de manipulation, dans un espace intérieur semi-structuré.
Pourquoi la manipulation reste-t-elle non résolue ?
Les objets varient sans limite, la préhension exige un jugement physique, la détection tactile reste très en retard sur la capacité humaine, l'encombrement complique le problème, et l'échec peut coûter cher.
Pour quoi un acheteur doit-il prévoir du personnel ?
L'exploitation de la flotte : surveillance de la disponibilité, intervention à distance, maintenance, adaptation au site et les facteurs humains d'une machine sur un lieu de travail. C'est systématiquement sous-estimé à l'achat.
Qui se reconvertit vers ces métiers ?
Le personnel des services généraux et techniques du bâtiment, le personnel des opérations logistiques, et les ingénieurs de service terrain de tout secteur d'équipement, qui diagnostiquent déjà des pannes inconnues sur des sites clients.