
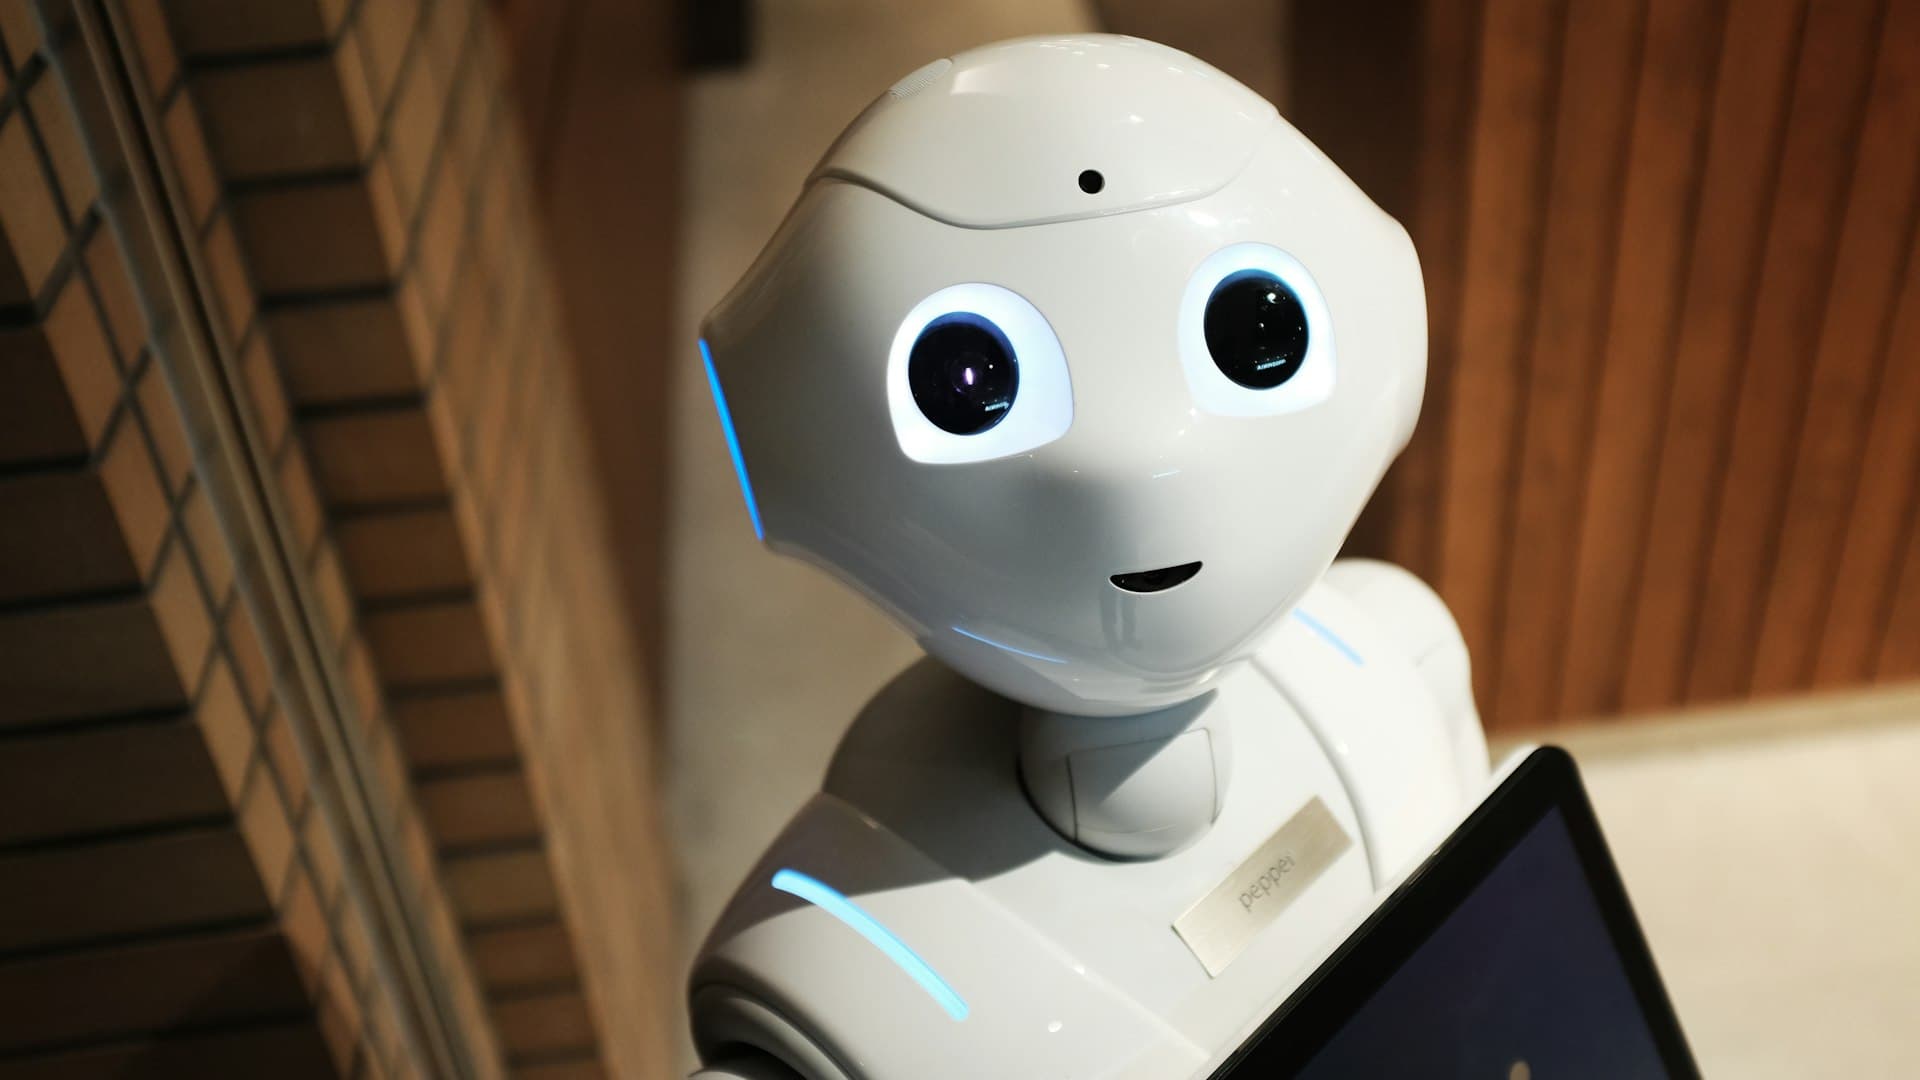
La robotica di servizio è il punto in cui la robotica lascia l'ambiente costruito apposta per lei.
Cosa cambia quando l'ambiente non è tuo
Una cella industriale è progettata: illuminazione fissa, pezzi noti, accesso controllato, personale formato, tutto in una posizione definita.
Un corridoio d'ospedale, una corsia di supermercato, una hall d'hotel o un magazzino in ora di punta non hanno niente di tutto questo.
Le persone sono imprevedibili e non sono formate a comportarsi attorno al robot. Bambini, adulti distratti, persone con mobilità ridotta, persone che lo ostacolano deliberatamente.
Il layout cambia. I mobili si spostano, appaiono scatole, le porte si chiudono, i pavimenti vengono puliti e diventano riflettenti.
Le condizioni variano. Luce, rumore, superfici, versamenti, meteo vicino agli ingressi.
Gli oggetti sono arbitrari. Non un pezzo noto in un orientamento noto, ma qualunque cosa si trovi lì.
Il fallimento è pubblico. Un robot bloccato in fabbrica è una statistica di disponibilità. Un robot che blocca un corridoio d'ospedale è un incidente con testimoni.
Tutto ciò che una fabbrica rimuove per rendere la robotica trattabile è esattamente ciò che un ambiente di servizio rimette al suo posto.
Cosa è installato e cosa è una demo
Vale la pena separarli con chiarezza, perché questa è la direzione con il divario più ampio.
Installati su scala commerciale significativa. Robot mobili da magazzino che spostano merci o scaffali. Robot di pulizia pavimenti nella distribuzione e negli edifici commerciali. Robot di logistica ospedaliera che spostano forniture, biancheria e rifiuti. Robot di scansione inventario. Robot mobili autonomi nella logistica manifatturiera. Filo comune: mobilità con un requisito di manipolazione semplice o assente, in uno spazio interno semi-strutturato.
Installati in contesti più ristretti. Robot agricoli per colture e compiti specifici. Robot di consegna nell'ospitalità. Robot di pattuglia per la sicurezza. Sistemi chirurgici, che sono teleoperati piuttosto che autonomi e costituiscono un campo separato.
Dimostrazioni funzionanti, installazione commerciale limitata. Manipolazione mobile generica, piattaforme umanoidi che eseguono compiti vari, robot che operano accanto a persone non formate a distanza ravvicinata durante lavori fisici.
Sugli umanoidi in particolare, la posizione onesta è che investimenti e attenzione superano attualmente l'installazione reale. La forma ha un argomento vero dietro di sé, ovvero che gli ambienti umani sono costruiti per la forma umana, e le gambe raramente sono la parte più difficile. Manipolazione e capacità generale lo sono.
Un piano per la forza lavoro costruito sulla terza categoria pianifica per una possibilità. Uno costruito sulla prima pianifica per un business che esiste.
Cosa copre la direzione
L'ambito: locomozione e manipolazione, robot sociali, e macchine che assistono a casa e sul lavoro.
Quattro aree.
Mobilità in spazi umani. Navigazione, evitamento degli ostacoli, ascensori e porte, e comportarsi in modo prevedibile attorno alle persone.
Manipolazione. Afferrare e movimentare oggetti vari, trattato di seguito.
Interazione umana. Come il robot segnala l'intenzione, come le persone la interpretano, e come si comporta quando qualcuno lo blocca.
Installazione e operazioni. Messa in servizio in un edificio in uso e mantenimento in funzione di una flotta.
Dove si colloca nel dominio
Robotica umanoide e di servizio è l'ottava delle nove direzioni nel dominio Robotica e sistemi autonomi di Astra Trainer, si basa su ingegneria robotica, sistemi di controllo e visione artificiale, e sta subito prima di interazione uomo-robot e sicurezza dei robot, che copre a fondo la questione dello spazio di lavoro condiviso.
I partner che installano robot di servizio hanno in genere bisogno del livello operativo più di quello progettuale, motivo per cui questa direzione viene spesso calibrata con manutenzione e gestione degli asset del dominio manifattura avanzata, e con supply chain e operazioni di produzione per gli ambienti logistici. Qui trovi le nove direzioni.
La manipolazione è la metà irrisolta
La linea di demarcazione tecnica più netta in questa direzione.
Muovere un robot dentro un edificio è ormai in gran parte risolto ai fini pratici. Prendere oggetti arbitrari non lo è, e vale la pena capire perché, dato che spiega il pattern di installazione.
Gli oggetti variano senza limite. Forma, peso, rigidità, superficie, fragilità, come sono imballati e come sono orientati.
La presa richiede un giudizio sulla fisica. Dove afferrare, con quanta forza, e cosa succede quando sollevi. Troppo poca forza e scivola, troppa e si deforma o si rompe.
Il feedback tattile è limitato. Gli esseri umani regolano la presa continuamente dal tatto. La sensoristica tattile dei robot è migliorata e resta molto indietro.
Il disordine complica le cose. Oggetti che si toccano, si sovrappongono e si occludono a vicenda, lo stato normale di un contenitore reale.
Il fallimento costa caro. Far cadere un pacco è scomodo; far cadere qualcosa di fragile o pericoloso no.
È per questo che i robot di servizio installati soprattutto spostano oggetti invece di maneggiarli, e perché i sistemi da magazzino portano gli scaffali ai prelevatori umani invece di prelevare da soli. La divisione del lavoro riflette con precisione il confine tecnico.
Le operazioni di flotta sono il business
La parte che occupa le persone e riceve meno attenzione.
Una flotta di robot di servizio installata ha bisogno di supporto operativo continuo.
Gestione dell'uptime. I robot si bloccano, esauriscono la carica, perdono connettività e incontrano situazioni che non sanno risolvere. Qualcuno monitora e risponde.
Intervento da remoto. Molti sistemi installati si affidano a un operatore da remoto capace di prendere il controllo o dare indicazioni quando il robot escalation. È un lavoro reale, esistente oggi, raramente descritto nella letteratura sul settore.
Manutenzione. Batterie, ruote, sensori, pulizia. Ordinaria e decisiva per la disponibilità.
Adattamento al sito. Gli edifici cambiano, e la mappa e il comportamento del robot devono essere aggiornati.
Fattori umani sul posto. Formare il personale che condivide lo spazio, gestire i reclami, e amministrare la realtà sociale di una macchina in un luogo di lavoro.
Per un'organizzazione che installa robot di servizio, questa è la capacità da costruire, ed è quasi sempre sottostimata all'acquisto.
I ruoli, uno per uno
Ingegneri di installazione e commissioning per la robotica. Fanno funzionare una flotta in un edificio specifico.
Specialisti di operazioni di flotta e operatori da remoto.
Tecnici di assistenza sul campo e manutenzione. La popolazione più numerosa man mano che le installazioni crescono.
Ingegneri di navigazione e mappatura.
Ricercatori e ingegneri della manipolazione. Piccolo, specializzato, al confine della ricerca.
Specialisti e designer di fattori umani e interazione. Come si comporta il robot attorno alle persone, che determina se un'installazione viene accettata.
Ingegneri di sicurezza per macchine che operano attorno a persone non formate.
Ruoli di customer success e liaison di sito. Poco appariscenti e spesso la differenza tra un contratto rinnovato e un robot rimosso.
Chi si può formare per farlo
Personale di facility e servizi edilizi. Capiscono gli edifici, le persone che li abitano e il ritmo operativo. Sono sul posto, sanno perché il corridoio è bloccato il martedì, e vengono raramente considerati.
Personale operativo di logistica e magazzino. Conoscono il flusso di materiali a cui i robot si uniscono, il che determina se l'installazione aiuta davvero.
Tecnici di assistenza sul campo di qualsiasi settore di attrezzature. Già diagnosticano guasti sconosciuti su siti clienti sotto pressione di tempo, esattamente il lavoro di manutenzione della flotta.
Personale IT di supporto. Verso il monitoraggio della flotta e le operazioni da remoto, dove il lavoro somiglia alla gestione di sistemi distribuiti.
Tecnici di controlli e automazione. Verso commissioning e diagnosi più approfondita.
Personale di logistica sanitaria e trasporto interno, per le installazioni ospedaliere, dove conoscere il flusso di lavoro reale previene il classico fallimento di un robot che funziona tecnicamente e disturba l'assistenza.
Macchine che operano attorno a persone non formate. I robot di servizio che lavorano in spazi occupati dal pubblico o da personale non formato sono soggetti a requisiti di sicurezza dei macchinari e richiedono una valutazione del rischio che copra l'uso improprio prevedibile, gli utenti vulnerabili e le situazioni di emergenza. Le installazioni in ambito sanitario possono comportare requisiti aggiuntivi, e qualsiasi robot che svolge una funzione medica è un dispositivo regolamentato. La formazione costruisce comprensione ingegneristica e operativa. Non costituisce una valutazione del rischio di sito né un'autorizzazione a installare.
Cosa portare a casa
Tutto ciò che una fabbrica rimuove per far funzionare la robotica è ciò che un ambiente di servizio rimette al suo posto, e un fallimento pubblico ha un costo diverso da una statistica di fermo macchina.
La mobilità è in gran parte risolta e la manipolazione no, motivo esatto per cui i sistemi installati spostano oggetti invece di maneggiarli.
La forma umanoide attira attenzione oltre l'installazione reale, e le gambe raramente sono il vincolo. La manipolazione lo è.
Operazioni di flotta, intervento da remoto e manutenzione sono dove stanno i lavori, e gli acquirenti li sottostimano sistematicamente.
E il personale di facility, logistica e assistenza sul campo converte meglio dei laureati in robotica per la maggior parte dei ruoli che esistono davvero.
Perché la robotica di servizio è più difficile di quella industriale?
Perché l'ambiente non è progettato attorno al robot. Le persone non sono formate e sono imprevedibili, i layout cambiano, le condizioni variano, gli oggetti sono arbitrari, e i fallimenti avvengono in pubblico.
Cosa è davvero installato su scala commerciale?
Robot mobili da magazzino, pulizia pavimenti, logistica ospedaliera, scansione inventario e logistica manifatturiera. Il filo comune è mobilità con manipolazione minima o assente, in uno spazio interno semi-strutturato.
Perché la manipolazione è ancora irrisolta?
Gli oggetti variano senza limite, afferrare richiede un giudizio sulla fisica, la sensoristica tattile resta molto indietro rispetto alla capacità umana, il disordine complica il problema, e il fallimento può costare caro.
Per cosa dovrebbe assumere un acquirente?
Operazioni di flotta: monitoraggio dell'uptime, intervento da remoto, manutenzione, adattamento al sito e i fattori umani di una macchina in un luogo di lavoro. Viene sistematicamente sottostimato all'acquisto.
Chi si converte a questi ruoli?
Personale di facility e servizi edilizi, personale operativo di logistica, e tecnici di assistenza sul campo di qualsiasi settore, che già diagnosticano guasti sconosciuti su siti clienti.